Appearance
Y301-110/200/020 串口 I/O 模块技术手册
| Y301-110 | Y301-200 | Y301-020 |
|---|---|---|
 |  |  |
目录
1. 概述
本手册介绍 Y301-110、Y301-200、Y301-020 I/O模块的 Modbus-RTU 通信指令。
| 型号 | DI | DO | 说明 |
|---|---|---|---|
| Y301-110 | 1 | 1 | 单输入 + 单继电器 |
| Y301-200 | 2 | 0 | 双输入监控 |
| Y301-020 | 0 | 2 | 双继电器控制 |
帧格式: [从站地址][功能码][数据][CRC低][CRC高]
以下示例均使用从站地址 0x01,请根据实际设备地址替换。
2. 默认设置
| 参数 | 默认值 |
|---|---|
| 设备地址 | 1 |
| 波特率 | 9600 bps |
| 数据位 | 8 |
| 停止位 | 1 |
| 校验位 | 无 |
| 脉冲计数消抖 | 50 ms(0x0042 = 50) |
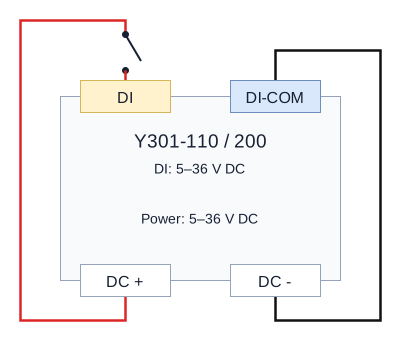
2.1 DI 输入接线
Y301-110 使用 DI / DI-COM,Y301-200 各路分别使用 DI1/DI1-COM、DI2/DI2-COM;Y301-020 无 DI。输入激励 / 有源信号为 5–36 VDC,与模块供电范围相同;图示为逻辑连接,不是端子物理位置。改线前断电,输入 DI-COM 不能与继电器 DO 公共端混淆。
干接点:电源正经无源触点接 DI,对应 DI-COM 接电源负;同源可同时经模块 +/− 供电。只在 DI 与 DI-COM 之间短接不能形成此激励回路。机械雨量计干簧触点应作为此回路中的开关。
有源输入:信号正接 DI、负接对应 DI-COM,模块仍单独接 DC 电源。图中没有额外连接信号返回与模块电源负,是否需要接地 / 等电位应按硬件和信号源确认,不要自行添加。
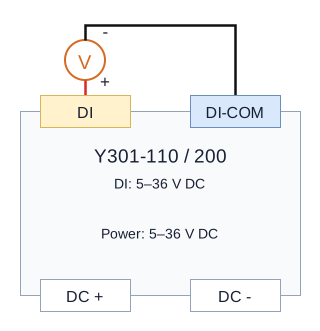
初测先断电,把雨量计从其他记录仪断开并隔离 DO 负载,以已知无源开关代替触点。确认电压后上电,闭合与断开各保持约一秒,0x02 / 0x0000 / 数量1 读 DI1,0x03 / 0x0500 / 数量2 读计数。慢速测试先保持去抖 50 ms。
短雨量脉冲可能被状态轮询漏过,应同时看累计值。慢速开关正常但翻斗漏计时,先查脉宽及抖动再调去抖;已验证信号仍无变化,查接触并与其他模块比对后判断硬件。
3. Modbus 地址映射(仅 Modbus 地址)
3.1 DI(离散输入,功能码 0x02)
| 通道 | Modbus 地址 | 适用型号 | 读写 |
|---|---|---|---|
| DI1 | 0x0000 | Y301-110, Y301-200 | RO |
| DI2 | 0x0001 | Y301-200 | RO |
返回值:0 = 无信号,1 = 有信号。
3.2 DO(线圈,功能码 0x01/0x05/0x0F)
| 通道 | Modbus 地址 | 适用型号 | 读写 |
|---|---|---|---|
| DO1 | 0x0000 | Y301-110, Y301-020 | RW |
| DO2 | 0x0001 | Y301-020 | RW |
功能码 0x05:写 0x0000 断开常开触点,写 0xFF00 闭合。0x0F 使用打包位,0 断开、1 闭合。
3.3 常用保持寄存器(参数,功能码 0x03/0x06/0x10)
| Modbus 地址 | 参数 | 字节数 | 读写 | 范围/枚举 | 默认值 |
|---|---|---|---|---|---|
0x002A | 运行从机地址 | 2 | RO | 0-255 | - |
0x003E | 设备地址 | 2 | RW | 1-255 | 1 |
0x003F | 广播模式 | 2 | RW | 0=关,1=接收并响应,2=接收不响应 | 0 |
0x0041 | 脉冲计数模式 | 2 | RW | 0=下降沿,1=上升沿 | 1 |
0x0042 | 脉冲计数消抖时间(ms) | 2 | RW | 5-255 | 50 |
0x0055 | RTC 时间(Unix) | 4 | RW | uint32 | - |
0x0057 | 波特率 | 4 | RW | 600-230400 | 9600 |
0x0059 | 数据位 | 2 | RW | 8、9 | 8 |
0x005A | 停止位 | 2 | RW | 1、2 | 1 |
0x005B | 校验位 | 2 | RW | 0=None, 1=Odd, 2=Even | 0 |
3.4 DI 脉冲计数寄存器(保持寄存器)
| 通道 | Modbus 地址 | 字节数 | 读写 | 适用型号 | 说明 |
|---|---|---|---|---|---|
| DI1 计数 | 0x0500(占 0x0500~0x0501) | 4 | RW | Y301-110, Y301-200 | 仅允许写 0 清零 |
| DI2 计数 | 0x0502(占 0x0502~0x0503) | 4 | RW | Y301-200 | 仅允许写 0 清零 |
3.5 联动规则寄存器(保持寄存器)
各型号联动规则组数 = DO * 2:
| 型号 | DO 数量 | 联动规则组数 | 规则起始地址 |
|---|---|---|---|
| Y301-110 | 1 | 2 组 | 0x0080, 0x0088 |
| Y301-200 | 0 | 0 组 | 不适用 |
| Y301-020 | 2 | 4 组 | 0x0080, 0x0088, 0x0090, 0x0098 |
4. 指令示例(含 CRC)
提示:命令使用独立代码块展示时,VitePress 会在代码块右上角显示复制图标,可一键复制 Modbus 命令。
4.1 DI 查询(0x02)
| 操作 | 请求 | 适用型号 |
|---|---|---|
| 读 DI1 | 01 02 00 00 00 01 B9 CA | Y301-110, Y301-200 |
| 读 DI2 | 01 02 00 01 00 01 E8 0A | Y301-200 |
| 批量读 DI1~DI2 | 01 02 00 00 00 02 F9 CB | Y301-200 |
4.2 DO 查询
查询(0x01):
| 操作 | 请求 | 适用型号 |
|---|---|---|
| 读 DO1 | 01 01 00 00 00 01 FD CA | Y301-110, Y301-020 |
| 读 DO2 | 01 01 00 01 00 01 AC 0A | Y301-020 |
| 批量读 DO1~DO2 | 01 01 00 00 00 02 BD CB | Y301-020 |
4.3 DO 控制
单点控制(0x05):
| 操作 | 请求 | 适用型号 |
|---|---|---|
| DO1 断开 | 01 05 00 00 00 00 CD CA | Y301-110, Y301-020 |
| DO1 闭合 | 01 05 00 00 FF 00 8C 3A | Y301-110, Y301-020 |
| DO2 断开 | 01 05 00 01 00 00 9C 0A | Y301-020 |
| DO2 闭合 | 01 05 00 01 FF 00 DD FA | Y301-020 |
批量控制(0x0F):
| 操作 | 请求 | 适用型号 |
|---|---|---|
| DO1、DO2 同时闭合 | 01 0F 00 00 00 02 01 03 9E 96 | Y301-020 |
| DO1、DO2 同时断开 | 01 0F 00 00 00 02 01 00 DE 97 | Y301-020 |
4.4 参数读写(0x03/0x06/0x10)
| 操作 | 请求 |
|---|---|
读取设备地址(0x003E) | 01 03 00 3E 00 01 E5 C6 |
| 写设备地址为 5 | 01 06 00 3E 00 05 28 05 |
读取波特率(0x0057,2寄存器) | 01 03 00 57 00 02 75 DB |
写波特率为 115200(0x0001C200) | 01 10 00 57 00 02 04 00 01 C2 00 B7 D5 |
写为 8N1(0x0059~0x005B) | 01 10 00 59 00 03 06 00 08 00 01 00 00 85 EF |
4.5 DI 脉冲计数读写
| 操作 | 请求 | 适用型号 |
|---|---|---|
读 DI1 计数(0x0500,2寄存器) | 01 03 05 00 00 02 C4 C7 | Y301-110, Y301-200 |
读 DI2 计数(0x0502,2寄存器) | 01 03 05 02 00 02 65 07 | Y301-200 |
| 清零 DI1 计数(写 0) | 01 10 05 00 00 02 04 00 00 00 00 CC FF | Y301-110, Y301-200 |
5. 参数配置说明
5.1 波特率与串口参数
- 波特率在
0x0057,为 32 位参数,需用0x10写入 2 个寄存器。 - 数据位/停止位/校验位在
0x0059~0x005B。 - 设备地址与串口参数修改后,需重启后生效。
6. 联动规则
Y301-110 支持 DI→DO 联动(1DI1DO)。
Y301-200 无 DO、Y301-020 无 DI,在本地规则触发场景下不适用。
6.1 联动寄存器映射
规则从地址 0x0080 开始,每条规则占用 8 个寄存器(16 字节)。
| 偏移 | 字段 | 说明 |
|---|---|---|
+0 | 模式 | 规则类型 |
+1 | 动作 | 由具体模式定义,见模式表 |
+2 | DO 编号 | 目标继电器(从 1 开始) |
+3 | DI 编号 | 输入编号(从 1 开始) |
+4~+5 | 参数1 | 模式相关(32位) |
+6~+7 | 参数2 | 模式相关(32位) |
6.2 联动模式
| 模式 | 名称 | 动作 / 参数 |
|---|---|---|
| 0 | 禁用 | 禁用规则 |
| 1 | DI 跟随 | 0 反向、1 正向;选择 DI |
| 2 | 脉冲输出 | 0 常开、1 常闭;参数1=脉宽 ms,由输出控制命令触发 |
| 3 | 延时控制 | 0 延迟断开命令、1 延迟闭合命令、2 均延迟;参数1=延时 ms |
| 4 | 重启后定时变化 | 0 断开、1 闭合、2 翻转;参数1=重启后延时 ms |
| 5 | 循环变化 | 0 先断开、1 先闭合;参数1/2=断开 / 闭合时长 ms |
| 6 | 按钮输入 | 0 断开、1 闭合、2 翻转;参数1=最短有效时长 ms |
| 7 | 单次定点 | 参数1=Unix 时间戳 s |
| 8 | 重复定点 | 参数1=Unix 时间戳 s;参数2=重复间隔 ms |
| 9 | 每日调度 | 参数1=日初以来秒数 0–86399 |
| 14 | 延时 DI 跟随 | 0 反向、1 正向;参数1=延时 ms |
| 15 / 16 / 17 | AND / OR / XOR | 参数1=DO 掩码、参数2=DI 掩码;按模式选择动作 |
6.3 指令示例(Y301-110)
- 案例1:DI 跟随(模式 1)—— DO1 正向跟随 DI1
| 字段 | 值 | 说明 |
|---|---|---|
| 模式 | 0x0001 | DI 跟随 |
| 动作 | 0x0001 | 正向跟随(DI=1 时闭合) |
| DO 编号 | 0x0001 | DO1 |
| DI 编号 | 0x0001 | DI1 |
| 参数1 | 0x00000000 | 不使用 |
| 参数2 | 0x00000000 | 不使用 |
写入命令:
text
01 10 00 80 00 08 10 00 01 00 01 00 01 00 01 00 00 00 00 00 00 00 00 CC FE- 案例2:脉冲输出(模式 2)—— DO1 常断,闭合后 500ms 自动恢复断开
| 字段 | 值 | 说明 |
|---|---|---|
| 模式 | 0x0002 | 脉冲输出 |
| 动作 | 0x0000 | 常断 |
| DO 编号 | 0x0001 | DO1 |
| DI 编号 | 0x0000 | 不使用 |
| 参数1 | 0x000001F4 | 脉冲持续时间 500 ms |
| 参数2 | 0x00000000 | 不使用 |
写入命令:
text
01 10 00 80 00 08 10 00 02 00 00 00 01 00 00 00 00 01 F4 00 00 00 00 30 EA7. 故障排除
| 现象 | 原因 | 解决方法 |
|---|---|---|
| 无响应 | 地址或波特率错误 | 检查实际从站地址、波特率、数据位、校验、停止位和 A/B。默认禁用广播处理,地址 0 不能用于应答测试 |
| CRC 错误 | 接线问题或干扰 | 检查 RS485 A/B 极性;添加终端电阻 |
| DO 不动作 | 负载超过额定值 | 降低负载并确认触点额定值 |
| DI 始终为 0 | 接线错误 | 检查 COM/DI 连接;检查输入电压 |
LED 指示灯
| LED | 状态 | 含义 |
|---|---|---|
| POWER | 常亮 | 供电正常 |
| TX | 闪烁 | 正在发送数据 |
| RX | 闪烁 | 正在接收数据 |
规则执行与时间说明
模式 2 响应 Modbus 输出控制命令,仅写规则不会自行发脉冲;模式 3 延迟输出命令,模式 14 才是 DI 改变后的延时跟随。使用所装通道及匹配固件的工具。
模式 7–9 前须向 0x0055–0x0056 写入当前 Unix 秒;没有硬件 RTC 的设备每次重启后均需校时。参数地址与串口修改后须重启并以新设置重连。
Y301-110 支持 DI→DO。Y301-200 没有 DO、没有输出规则。Y301-020 只有 DO,可按 Modbus 或时间触发,不支持 DI 输入触发。模式 10–13 需要 AI,本组三型号均不适用;1、6、14 仅适用于 Y301-110,逻辑模式仅使用该型号具备的 DI/DO。位0选通道1、位1选通道2。动作可在工具中选择条件触发断开 / 闭合 / 翻转,或条件成立时保持输出。
模式 3、4、5、8、14 最小延时 / 周期 10 ms;按钮模式需 DI 有效达到最短时间后恢复无效才触发;规则冲突以后面的规则为准。
保持寄存器为高字节在前,32 位低地址存高 16 位,成对读写。DI1:count=(reg[0x0500]<<16)|reg[0x0501],数据 00 01 00 02 为 65538。0x03 连读两寄存器,清零用 0x10 写两字均为 0,不写其他值。100 Hz 为采样率,0x0042 去抖单位 ms,计数边沿后的区间内不重复计数。0x0041 是边沿,不是干接点模式;调试先读回选择,不能假定默认边沿。
0x0800 为只写寄存器,以 0x06 写 0x5500 重启,写 0x0055 或 0x5555 恢复出厂并重启。先保存参数。改地址串口后重启,其他配置写入即生效。